


מתכופף על בלם לחץ מודרני
אם היית נכנס למחלקת בלמים הקש במפברקן לפני 20 שנה, היית רואה תמונה אחרת לגמרי. אם מכונה ייצרה מגוון עבודות חדשות בכמות נמוכה במהלך משמרת, היא בילתה את רוב זמנה בהקמה ומעט זמן יחסית לכופף חלקים טובים.
גם מערכי המכונות עצמם נראו אחרת לפני 20 שנה. כיפוף במה, עם סטים מרובים של אגרוף ומות מסודרים כך שמפעיל יוכל (באופן אידיאלי) להשלים חלק מורכב בהתקנה אחת, נשאר נדיר בחנויות עבודה רבות. התקנות כאלה דרשו זמן, מה שדרש קבוצות גדולות יותר. גם איש התקנה מוכשר היה צריך להיות מסוגל לדמיין את הרצף. לעתים קרובות מאוד פשוט היה הגיוני יותר לפצל את פעולת ההרכבה לכמה הגדרות פשוטות יותר.
כיפוף הבמה לא היה ניתן לשמוע דבר, אך הוא לא היה נפוץ כפי שהוא כיום - וזה בעיקר בזכות תוכנה. תכנות וסימולציה של כיפוף לא מקוון הובילו את ההתפתחות, אך תוכנה איננה היצירה היחידה בפאזל. אם זה מתאים נכון לחלקים האחרים - תקשורת טובה, כלים, חומרים, כיפוף אדפטיבי ושינוי כלי אוטומציה - התוצאה היא פעולת כיפוף שמבלה כמעט כל זמנה ביצירת חלקים טובים ובסופו של דבר להרוויח כסף.
פשוט בצורה מטעה
מישהו שאינו בקיא בבלם הלחץ עשוי להסתכל במתכונת של כיפוף שלב ולתהות מה עושה את זה כל כך מורכב. אבל אפילו מערך פשוט יחסית של שתי תחנות, עם שני סטים למות אגרוף אחד ליד השני, הוא הרבה יותר מסובך ממה שהוא נראה, אפילו אם הוא מכופף תיבה משותפת.
עבור כל סט כלים למות אגרוף, המפעיל צריך לקחת בחשבון את גובה התיבה הפנימית, או את גובה האוגן, ולהבטיח שגובה האגרוף, רוחב האיל, ואור היום (המרווח בין קצה האגרוף למשטח המתיחה כשהוא פתוח) יכול להכיל אותו. אך כשמציגים תחנה שנייה - הכרחית בעת יצירת תיבות באורכים ורוחבים שונים - עליכם לקחת בחשבון את אורך האוגן הלא מעוצב כדי להבטיח שאין לו שום סיכוי להתנגש בתחנת הכלים הסמוכה.
מפעילי כיפוף מנוסים באופן סביר ביותר יכלו להבין זאת נפשית. אבל מה עם חלקים עם מספר אוגנים בכיוונים שונים וזוויות שונות? מה אם יש לך סדרה של פיתולים חיוביים ושליליים? כל זה יוצר מורכבות רצינית.
היבט פשוט אחר באופן מטעה של כיפוף כרוך בגבהים סגורים. באופן דומה, נניח שיש לך שתי תחנות כלים, האחת עם צורת V צרה ואחרת עם מטען V רחב בהרבה; שניהם מכופפים את אותו החומר לזווית של 90 מעלות, אך צורת ה- V הרחבה יותר מייצרת רדיוס גדול יותר. אבל כדי לייצר את הרדיוס הגדול יותר הזה, האגרוף צריך לרדת רחוק יותר אל חלל המות - מה שיגרום להתנגשות הכלי עם מערך ה- V הצר.
ניתן להכין כלים לגובה סגור משותף, או לשיישם כך שיתאימו. בלי קשר, תוכנת סימולציה יכולה לחשוף את הסיבוכים הללו לפני שהעבודה מגיעה לבלם הקש.
המפעיל ורצף הכיפוף
אם מפעיל מקבל עבודת כיפוף מורכבת הכוללת כפיפות מרובות בכיוונים מרובים, רוב הסיכויים שאפשר לכופף את החלק רק לכיוון אחד, או לכל היותר קומץ דרכים. ככל שגיאומטריות חלקיות הופכות לפשוטות יותר, ככלל, מספר אפשרויות רצף הכיפוף גדל - כלומר ישנן דרכים רבות לכופף חלק.
התוכנה של ימינו בוחרת בדרך כלל את רצף הכיפוף האופטימלי עבור המכונה, כלי העבודה והיישום שלה. עם זאת, מי שמתכנת לא צריך "לזרוק את העבודה מעל הקיר" למי שמקים את המכונה ומתכופף. כיפוף הוא מאמץ שיתופי. תוכנה מודרנית משלבת את כלי הגיאומטריה של הכלי ומכונה (כמו תנועות צירים מינימליות ומקסימליות) שישמשו בבלם בזמן הכיפוף. אך המפעיל נותר זה אשר יחליף כלים ויתמרן את עבודות העבודה בין הכפפות.
העדפות שופעות, ומעבר מסורבל בין כיפופים לתחנות כלים יכול להקשות על עבודת המפעיל. נניח שחלק צריך לעבור בכיוון Z, הישג בלתי אפשרי אם אגרופים ומתים בדרך. לכן המפעיל צריך להחליק את היצירה הצידה, לשלוף את הנתח ממעטפת העבודה, להעיף את הנתח, ואז לכוון אותו מחדש כהלכה כנגד מד האש. זה בר ביצוע אך בהחלט לא יעיל או ארגונומי, ויש סיכוי טוב שהמפעיל יסמן את החלק. יתכן שיהיה צורך לעבד מחדש קטעים ביקורתיים מבחינה קוסמטית או אפילו לשרוט אותם. מכל זה ניתן היה להימנע משיחה מהירה בין המתכנת למפעיל.
שוב, חבילות הדמיה הפכו חכמות יותר עם השנים, ולכן פיתוח רצף עיקול מלא מהלכים מביכים אינו נפוץ. התוכנה מוצאת כעת בדרך כלל את הדרך הטובה ביותר שמפעיל יכול לכופף לחומר עבודה. ללא קשר, תקשורת בריאה בין המתכנת למפעיל נותרה הדרך היעילה ביותר להפיק את המרב מפעולת כיפוף.
טכנולוגיית מד-השמש מילאה תפקיד גם כאן, ותנועת מד-מד מדויקת כעת יחד עם הכלי. לפני שנים היו התנורים האחרים משטחים שטוחים והועברו במספר מצומצם של צירים. כיום אצות backia מולטיקסיס מזיזות אצבעות באופן עצמאי לכיוונים מרובים. תוכנת סימולציה לא מקוונת מודרנית מספקת לא רק אפשרויות מדידה, אלא גם יכולה להביט בעיקול לפני הכיפוף, במהלך הכיפוף, לדמות Springback ולהזהיר מפני התנגשויות אפשריות.
אצבעות הדד עצמן עצמן מספקות למפעילים מספר נקודות מגע, וכיסים במכונה באצבעות אלו תומכים ביצירה. ניתן לייבא את צורת האצבע של מד האחור, כולל אצבעות מותאמות אישית המיועדות לעבודות ספציפיות, לתוכנת סימולציה, מה שמאפשר למתכנתים לתפוס בעיות התנגשות או הפרעות לפני ביצוע האצבעות ותחילת העבודה.
גם כאן התקשורת נותרה חשובה, לא משנה כמה מקיפה ההדמיה הווירטואלית. אחרי הכל, המפעילים הם אלה שמחליקים חלקים כנגד אותם אחורים כל יום.
מיטוב ההתקנות
קחו למשל חלק עם אוגן אחד כלפי מטה, עם שני אוגנים כלפי מעלה. לשני האוגנים כלפי מעלה אורכי כיפוף קצרים, לאוגן כלפי מטה אורך כיפוף ארוך - אך שלושתם נמצאים באותו קו עיקול. גרסאות קודמות של תוכנה לא מקוונת היו יוצרים לרוב שלוש תחנות, אחת עבור האוגן השמאלי, אחרת עבור הימין, וזו האחרונה עבור הכפיפה הארוכה יותר באמצע.
זה יכול לעבוד, אבל ההתקנה תופסת גם שלוש תחנות עיקול לאורך המיטה. באופן כללי, ככל שניתן ליצור יותר יצירות בפחות תחנות, כך רצף הגיבוש יכול להיות גמיש ויעיל יותר.
במקרה זה, תחנה אחת יכולה ליצור את שני האגנים כלפי מעלה שחולקים את אותו קו עיקול. זה יכלול אגרוף בודד ושני מתים מפולחים, עם מספיק מקום ביניהם כדי לאפשר מרווח לאוגן האמצעי. התחנה השנייה אז תיצור את האוגן המרכזי. מה שנוצר בעבר בשלוש תחנות עכשיו יכול להיווצר לשניים, ולהשאיר יותר מקום על מצע המכונה לתחנות נוספות לעיבוד כיפופים אחרים בחלק. ככל שהמגמות יכולות ליצור מגוון גדול יותר של כיפופים, כך יכול מפעיל הכיפוף להיות יעיל יותר.
זו רק דוגמא פשוטה, ואפילו לפני שהיה קיים סימולציה של כיפוף, אופטימיזציה של ההגדרה המבוימת הזו לא הייתה נמצאת מחוץ להישג ידם של מפעילים מנוסים. אולם כיום, סימולציה של תוכנה ממטבת מספר תחנות כיפוף במידה שלא היה אפשרי אפילו למפעילים ותיקים להתפתח במהירות.
הפיכת תוצאות לחזרה
כיום מתכנתים ומפעילים כאחד יכולים לצפות בסימולציה של עיקול ולהיות בטוחים שהסימולציה משקפת את המציאות, וכי החלק הראשון יהיה חלק טוב. עם זאת, מספר חלקי פאזל אחרים צריכים להיות בכושר גם במקומם.
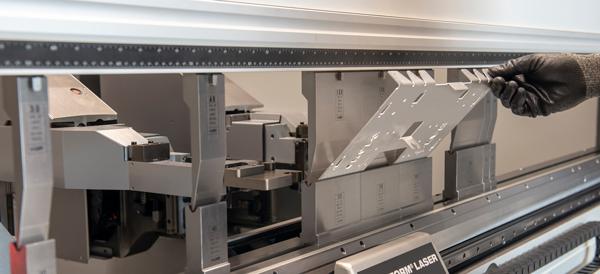
ביישום כיפוף אדפטיבי זה, לייזר מודד את זווית הכיפוף בתהליך.
ניתן למקם מקום, להפיל או לפגוע בכלים. בהתאם לטכנולוגיית אחיזת הכלים, מיקום האגרוף והמות יכול להיות מעט כבוי, לא יושב נכון, ואפילו מותקן לאחור. יתר על כן, מכיוון שהדמיה כעת יכולה לפתח אפילו את מערכי הבמה המורכבים ביותר במהירות, מפעיל יכול היה לראות מגוון רחב של הגדרות בלוח הזמנים של היום, מהפשוטים ביותר שמשתמשים בתחנה אחת או שתיים, וכלה במורכבות ביותר שמשתרעות על חלק משמעותי מ מיטת הבלם הקש.
אתגר זה קבע את הבמה אולי לקידום המשמעותי ביותר במהלך 20 השנים האחרונות: בלם הלחץ להחלפת כלי אוטומטי. בלחיצת כפתור כלים מתחלפים אוטומטית ומונחים בדיוק במקום הנכון ומשכפלים בדיוק את מה שמופיע בסימולציה. ככל שהכלים משתנים, המפעיל מסיים את החומר למשימה הבאה - שיכולה להיות בימינו גודל של 12, חמש או אפילו רק חתיכה אחת.
כמובן, לאוטומציה של שינוי הכלים לא יהיה הגיוני אם מפעילים היו צריכים להקדיש זמן רב לבדיקת חלקים, או אם תחנות הכלים לא היו ממוטבים, או אם הפעולה לא הייתה בגדר שינוי משתנים של מאפייני החומר וכיוון התבואה. .
פעולות הכיפוף כיום שונות מאוד ממה שהייתה לפני 20 שנה, ואין ספק שיהיה חדשנות יותר שתייעל את הכיפוף אפילו יותר ממה שהיא כיום. אבל עם מספיק חתיכות פאזל במקום, פעולת כיפוף כיום יכולה להפוך לאחת הפעולות הגמישות ביותר בקומת החנות המפוארת.


